
www.industriogteknik.com
19
'26
Written on Modified on
Automatiseret offline robotprogrammering til lysbuesvejsning
Visual Components lancerer Arc OLP sammen med Visual Components 5.2 for at automatisere sømdetektering, baneberegning og generering af robotkode på tværs af mærker i high-mix-produktion.
www.visualcomponents.com
Metalbearbejdningsvirksomheder med høj produktvariation og små seriestørrelser (high-mix, low-volume) står over for betydelige ingeniørmæssige flaskehalse, når robotiserede lysbuesvejseceller skal tilpasses hyppige produktvarianter og konstruktionsændringer. Traditionel online programmering via betjeningspanel (teach pendant) kræver, at aktive svejseceller tages ud af drift for manuelt at køre manipulatorerne langs hver eneste svejsesøm, hvilket standser den fysiske produktion og binder specialiserede svejseingeniører. Selv konventionelle offline programmeringsværktøjer kræver ofte tidskrævende manuel kantvalg på CAD-modeller (computer-aided design), separate software-workflows for forskellige robotmærker samt komplekse manuelle kinematiske justeringer for at undgå aksegrænser eller brænderkollisioner. Løsning af disse opstillingsflaskehalse kræver dedikeret offline programmeringssoftware, der kan udtrække svejsesømme direkte fra 3D-geometri, beregne flerakset tilgængelighed automatisk og generere styreklar kode til heterogene robotflåder, mens de fysiske celler fortsætter driften.
Geometridrevet sømdetektering og automatiseret baneberegning
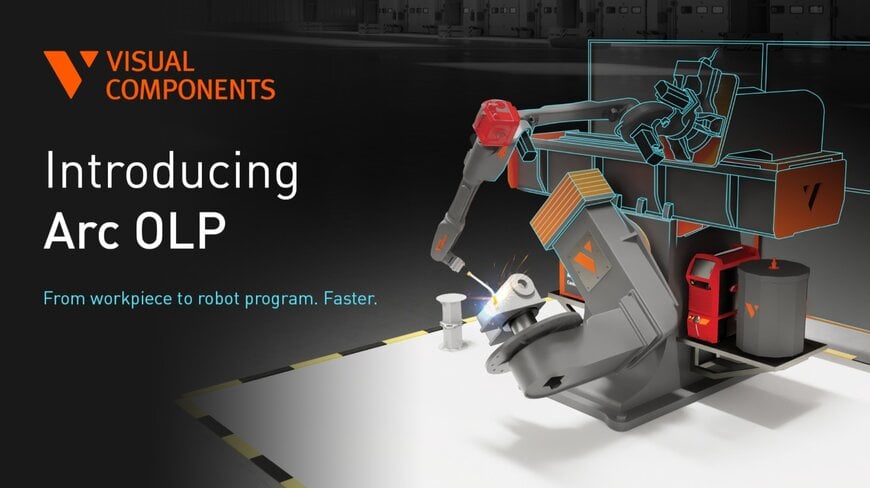
For at forkorte forberedelsescyklusserne mellem CAD-frigivelse og udførelse på værkstedsgulvet introducerede Visual Components Arc OLP, en specialiseret løsning til offline robotprogrammering lanceret sammen med Visual Components 5.2. Softwaren er udviklet til producenter, systemintegratorer og robot-OEM'er (Original Equipment Manufacturers) og samler svejseidentifikation, baneverificering og post-processing i ét samlet digitalt workflow.
Den operationelle pipeline begynder med Auto Weld, en algoritmisk funktion, der analyserer importeret 3D-emnegeometri for automatisk at registrere egnede svejsesømme. I stedet for blindt at markere samtlige geometriske kanter på en samling anvender Auto Weld indbygget svejselogik til at isolere realistiske fugemuligheder. Svejsespecialister gennemgår de foreslåede sømme visuelt på 3D-arbejdsemnet, filtrerer valg op mod formelle svejseprocedurespecifikationer (WPS) og kvalitetsstandarder, finjusterer brændervinkler og fastlægger svejsesekvenser for at styre termisk deformation, før kodegenereringen påbegyndes.
Når sømsekvenserne er fastlagt, automatiserer Guided Workflow banegenerering og post-processing. En integreret kinematisk løser evaluerer den modellerede arbejdscelle — under hensyntagen til robotmanipulator, svejsebrændergeometri, arbejdsemne og opspændingsfiksturer — for automatisk at løse rækkeviddebegrænsninger, håndledskonfigurationer og aksegrænser. Efter at ingeniørerne har valideret de simulerede bevægelsesbaner i det virtuelle miljø, oversætter indbyggede post-processorer banerne til maskinnær styrekode tilpasset det pågældende robotmærke. Inden produktionsstart udestår dermed kun standard fysisk cellekalibrering og en afsluttende tørkørsel (dry-run).
Afkoblet celleforberedelse og standardisering på tværs af robotmærker
Arc OLP afkoble programmeringsarbejdet fra aktiv maskinudnyttelse, så ingeniørteams kan generere, validere og ændre robotrutiner offline, mens fysiske svejseceller fortsætter med at køre igangværende produktionsserier. Når tekniske ændringsordrer (ECO) ændrer emnegeometrien, opdaterer specialister de berørte sømme, regenererer kinematiske baner og verificerer kollisionsfrigange virtuelt, før den reviderede kode sendes ud på værkstedsgulvet.
Platformen opererer under en forudsigelig licensmodel uden kvoter pr. svejsning eller løbende forbrugsafgifter og understøtter valgfri lokal installation (on-premises) for at imødekomme virksomhedens IT-sikkerhedspolitikker. Ved desuden at understøtte ét enkelt standardiseret programmeringsworkflow på tværs af flere industrielle robotmærker gør Arc OLP det muligt for produktionsanlæg med flere leverandører og små og mellemstore virksomheder (SMV'er) at ensrette operatøruddannelse og programmeringsstandarder frem for at vedligeholde separate, mærkespecifikke offline-værktøjer.
Yderligere kontekst
Dette afsnit beskriver tekniske specifikationer og konkurrencebenchmarks, som ikke var inkluderet i den oprindelige produktannoncering.
Ved robotiseret lysbuesvejsning underlagt kvalitetsstandarder som ISO 3834 (kvalitetskrav til smeltesvejsning af metalliske materialer) og AWS D16.1 (specifikation for sikkerhed ved robotiseret lysbuesvejsning) baserer offline programmeringssystemer sig på neutral eller native CAD-kerneparsing — typisk STEP AP242, IGES eller Parasolid — til at udtrække diedervinkler, pladetykkelser og fugetopologier (såsom overlap-, kæl-, stump- og T-fuger). Automatiserede sømgenkendelsesmotorer beregner halveringsvektorer langs skærende fladenormaler for at fastlægge nominelle arbejds- og slæbevinkler for brænderen, mens invers-kinematiske løsere evaluerer seksaksede knækarmkonfigurationer kombineret med eksterne to- eller treaksede positionerere (spindeldok-pinoldok eller kip-dreje-borde) for at opretholde flade eller vandrette svejsepositioner (1F/2F) til optimal smeltebadskontrol. Da nominelle CAD-samlinger uundgåeligt afviger en smule fra stansede eller hæftesvejsede arbejdsemner på værkstedsgulvet som følge af termisk kastning og fiksturtolerancer, kombineres OLP-genererede programmer rutinemæssigt på den fysiske styring med taktil trådberøringssensorik (wire-touch sensing) eller lysbuebaseret sømfølgning (TAST) for dynamisk at korrigere programmerede baner under aktiv svejsning.
På markedet for robotuafhængig offline programmering og svejsesimulering benchmarker Visual Components Arc OLP direkte mod specialiserede tredjeparts OLP-platforme som Octopuz, RoboDK, Cenit FASTSUITE Edition 2 og Delfoi Robotics (opkøbt af Visual Components i 2022) samt OEM-specifikke simuleringspakker herunder ABB RobotStudio (Arc Welding PowerPac), Fanuc ROBOGUIDE (WeldPRO), KUKA.Sim og Yaskawa MotoSim EG-VRC. Mens OEM-bundne pakker tilbyder dybdegående native styringsemulering til celler med ét enkelt mærke, tvinger de producenter med flere robotmærker til at opretholde separate softwarelicenser og omskolingsforløb. Hvor generelle OLP-pakker omvendt ofte opkræver modulære tillægsgebyrer pr. post-processor eller kræver manuel kurveudpegning på komplekse samlinger med mange fuger, samler Visual Components geometribaseret Auto Weld-udtræk, post-processing til flere mærker og kvotefri licensering i én dedikeret vertikal applikation målrettet små og mellemstore metalproducenter og high-mix-underleverandører.
Redigeret af Romila DSilva, redaktør hos Induportals, med AI-assistance.
www.visualcomponents.com
